
wjc9011/comsol_multiphysics_mcp
Developer toolsこのページは AI により自動翻訳されています。技術的な詳細は原文をご確認ください。 原文を見る
AIエージェントを用いたCOMSOLマルチフィジックスシミュレーション自動化のためのMCPサーバー。
概要
AIエージェントを用いたCOMSOLマルチフィジックスシミュレーション自動化のためのMCPサーバー。 AIエージェント(Claudeやopencodeのような)がMCPプロトコルを通じてマルチフィジックスシミュレーションを実行できるようにする完全なCOMSOL MCPサーバーを構築します: 1. - 作成、読み込み、保存、バージョン管理 2.- ブロック、円柱、球、ブール演算 3.- 熱伝達、流体の流れ、静電気学、固体力学 4.- 自動メッシュ、定常/時間依存研究 5.- 式の評価、プロットのエクスポート 6.- 埋め込みガイド + PDF 意味検索 - (バージョン5.xまたは6.x) - (Windows Storeバージョンではありません) - (MPh/COMSOLで必須) Through-Silicon Via(TSV)を用いたシリコンチップの3D熱解析。 60×60×5 μmチップ、直径5 μmのTSV穴、10×10 μmの熱源 :client_script/create_chip_tsv_final.py :熱フラックス1MW/m²の時の周囲温度上昇
概要(AI 翻訳)
AIエージェントを用いたCOMSOLマルチフィジックスシミュレーション自動化のためのMCPサーバー。
英語 |中文
スターの歴史
出版および引用
COMSOL-MCPを記述した研究論文はNeurocomputingに掲載されています:
Naiyin Zhang と Junchao Wang、「COMSOL-MCP:AI支援マルチフィジックスシミュレーションのためのオープンソースモデルコンテキストプロトコルインターフェース」、Neurocomputing、第703巻、記事134481、2026年。
出版社ページ:ScienceDirect
もしCOMSOL-MCPがあなたの研究に貢献しているなら、論文の引用をお願いします。
引用ガイダンス
- COMSOL-MCPの手法、アーキテクチャ、機能、評価を参照する場合は論文を引用してください。
- ソフトウェアを使用したり変更したりする場合は、論文とリポジトリの両方を引用してください。GitHubのCite this repositoryメニュー(
CITATION.cff)をご利用ください。 - 再現性のために、使用された正確なリリースタグやコミットを特定し、データ/コードの可用性ステートメントにリポジトリのURLとアクセス日を含めること。
プロジェクト目標
AIエージェント(Claudeやopencodeのような)がMCPプロトコルを通じてマルチフィジックスシミュレーションを実行できるようにする完全なCOMSOL MCPサーバーを構築します:
- モデル管理 - 作成、読み込み、保存、バージョン管理
このページは AI により自動翻訳されています。技術的な詳細は原文をご確認ください。
README
以下は原文 README の抜粋です。原文を見る。
COMSOL MCP Server
MCP Server for COMSOL Multiphysics simulation automation via AI agents.
English | 中文
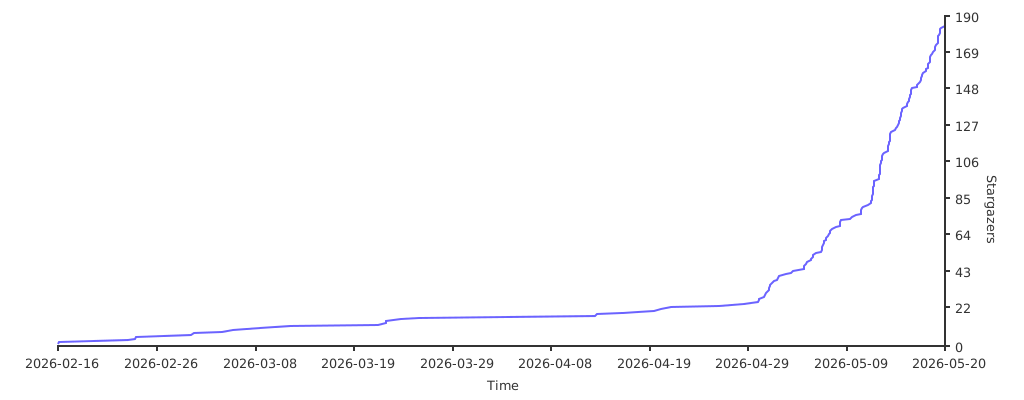
Star History

Publication and Citation
The research paper describing COMSOL-MCP is available in Neurocomputing:
Naiyin Zhang and Junchao Wang, “COMSOL-MCP: An open-source model context protocol interface for AI-assisted multiphysics simulation,” Neurocomputing, vol. 703, article 134481, 2026.
Publisher page: ScienceDirect
If COMSOL-MCP contributes to your research, please cite the paper:
@article{Zhang2026COMSOLMCP,
  title   = {COMSOL-MCP: An Open-Source Model Context Protocol Interface for AI-Assisted Multiphysics Simulation},
  author  = {Zhang, Naiyin and Wang, Junchao},
  journal = {Neurocomputing},
  volume  = {703},
  pages   = {134481},
  year    = {2026},
  doi     = {10.1016/j.neucom.2026.134481},
  url     = {https://doi.org/10.1016/j.neucom.2026.134481}
}
Citation guidance
- Cite the paper when referring to the COMSOL-MCP method, architecture, capabilities, or evaluation.
- If you use or modify the software, cite both the paper and the repository. Use GitHub’s Cite this repository menu, which is backed by
CITATION.cff. - For reproducibility, identify the exact release tag or commit used and include the repository URL and access date in your data/code availability statement.
Project Goal
Build a complete COMSOL MCP Server enabling AI agents (like Claude, opencode) to perform multiphysics simulations through the MCP protocol:
- Model Management - Create, load, save, version control
- Geometry Building - Blocks, cylinders, spheres, boolean operations
- Physics Configuration - Heat transfer, fluid flow, electrostatics, solid mechanics
- Meshing & Solving - Auto mesh, stationary/time-dependent studies
- Results Visualization - Evaluate expressions, export plots
- Knowledge Integration - Embedded guides + PDF semantic search
Requirements
- COMSOL Multiphysics (version 5.x or 6.x)
- Python 3.10+ (NOT Windows Store version)
- Java runtime (required by MPh/COMSOL)
Installation
# Clone repository
git clone https://github.com/wjc9011/COMSOL_Multiphysics_MCP.git
cd COMSOL_Multiphysics_MCP

# Install dependencies
python -m pip install -e .

# Test server
python -m src.server
Building PDF Knowledge Base
# Install additional dependencies
pip install pymupdf chromadb sentence-transformers

# Build knowledge base
python scripts/build_knowledge_base.py

# Check statusインストール
This server does not publish a one-line install command.
Open the repository installation guide MCP 初心者?mcpskill.org のガイドから始めましょう →設定
{
  "mcpServers": {
    "comsol": {
      "command": "python",
      "args": ["-m", "src.server"],
      "cwd": "/path/to/COMSOL_Multiphysics_MCP"
    }
  }
}